

솔루션에 사용된 로봇이 궁금하다면?


공정 레이아웃
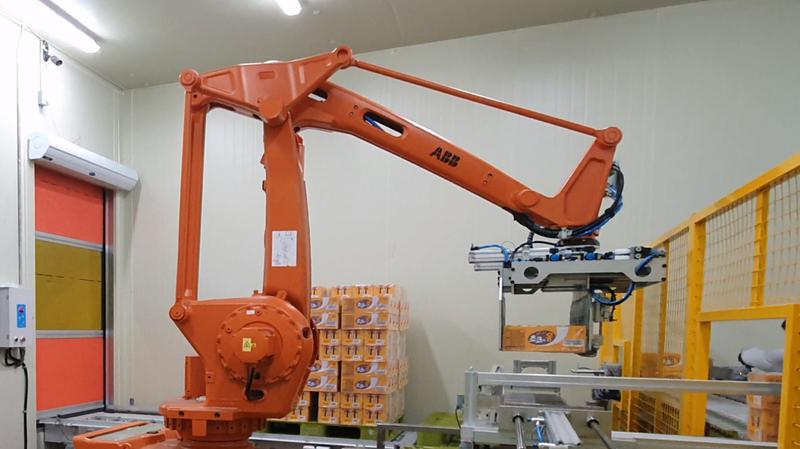
팔레타이징 전용 로봇인 ABB IRB660을 활용하여 고중량물인 음료박스 6개를 한꺼번(약 30kg)에 팔레트로 자동적재하는 팔레타이징 자동화 솔루션입니다.
박스 더미를 팔레트 각 층마다 12개씩 9층(총 108개)를 쌓는 데 3분이 걸리지 않아 빠른 시간에 정확하게 적재작업을 수행합니다.
구성요소
| 로봇 | ABB IRB 660;
- 4축 다관절, 가반하중 180kg, 반복정밀도 ± 0.05mm, 작업반경 3,150mm, 중량 1,750kg |
|---|---|
| 주변기기 | 툴 : 박스 그리핑용 공압 그리퍼 세트 ;
주변기기
로봇 고정 베이스 ;
작업물 투입 컨베이어 ;
작업물 정렬 실린더 ;
팔레트 투입 컨베이어 ;
팔레트 적재 지그 ;
팔레트 배출 컨베이어 ;
안전펜스 ; |
작업순서
| STEP 1. | 팔레트 투입 |
|---|---|
| STEP 2. | 작업물 투입 |
| STEP 3. | 작업물 위치 정렬 |
| STEP 4. | 박스 6개 피킹 |
| STEP 5. | 팔레트에 층별로 교차 언로딩 |
| STEP 6. | 9층 적재 완료 후 팔레트 배출 |
특장점
안정적인 핸들링 및 적재 작업
작업물 밀착 적재 및 층별 교차 적재로 안정적 적재 작업 수행
고중량 작업물을 2중으로 고정(측면/하단)하여 안정적인 작업 수행 가능
생산성 향상과 작업 환경 개선을 동시에
최대 6개 작업물(30kg) 동시 작업 수행으로 작업 생산성 극대화
작업 유휴 시간 최소화 및 작업자 근골격계 질환 방지
도입효과
| 주요지표 | 유휴 없는 작업 수행으로 생산성 향상
고중량 작업물을 동시 6개까지 적재가능하여 작업 시간 단축 |
|---|---|
| 도입기업 피드백 | 육체적으로 부담이 되기 때문에 고중량 작업을 작업자가 지속적으로 수행하기 어려울 뿐더러 기피하는 작업이었는데 로봇 자동화를 통해 고중량 (부담) 작업을 제거하고 동시에 작업시간도 크게 단축되어 생산성이 크게 향상되었습니다. |

※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
추천 솔루션

👁️📦🤖 Vision 기반 식품 외박스 검사·로봇 팔레타이징 자동화 라인
본 시스템은 식품 공정 특성에 맞춘 비접촉 검사, 반복 작업 자동화, 중량 작업 제거를 통해 작업자의 부담을 줄이는 동시에, 출하 품질의 신뢰성과 물류 효율을 동시에 향상시키는 것을 목표로 합니다.

CNC 머신텐딩 및 외관·치수 검사 공정 자동화
최대 70kg의 주철 연속주조품을 CNC 가공설비에 자동으로 로딩·언로딩하고, 가공 후 정밀 치수검사부터 완제품 배출까지 연속으로 수행하는 로봇 자동화 공정입니다.

제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.


공정 레이아웃
팔레타이징 전용 로봇인 ABB IRB660을 활용하여 고중량물인 음료박스 6개를 한꺼번(약 30kg)에 팔레트로 자동적재하는 팔레타이징 자동화 솔루션입니다.
박스 더미를 팔레트 각 층마다 12개씩 9층(총 108개)를 쌓는 데 3분이 걸리지 않아 빠른 시간에 정확하게 적재작업을 수행합니다.
구성요소
| 로봇 | ABB IRB 660;
- 4축 다관절, 가반하중 180kg, 반복정밀도 ± 0.05mm, 작업반경 3,150mm, 중량 1,750kg |
|---|---|
| 주변기기 | 툴 : 박스 그리핑용 공압 그리퍼 세트 ;
주변기기
로봇 고정 베이스 ;
작업물 투입 컨베이어 ;
작업물 정렬 실린더 ;
팔레트 투입 컨베이어 ;
팔레트 적재 지그 ;
팔레트 배출 컨베이어 ;
안전펜스 ; |
작업순서
| STEP 1. | 팔레트 투입 |
|---|---|
| STEP 2. | 작업물 투입 |
| STEP 3. | 작업물 위치 정렬 |
| STEP 4. | 박스 6개 피킹 |
| STEP 5. | 팔레트에 층별로 교차 언로딩 |
| STEP 6. | 9층 적재 완료 후 팔레트 배출 |
특장점
안정적인 핸들링 및 적재 작업
작업물 밀착 적재 및 층별 교차 적재로 안정적 적재 작업 수행
고중량 작업물을 2중으로 고정(측면/하단)하여 안정적인 작업 수행 가능
생산성 향상과 작업 환경 개선을 동시에
최대 6개 작업물(30kg) 동시 작업 수행으로 작업 생산성 극대화
작업 유휴 시간 최소화 및 작업자 근골격계 질환 방지
도입효과
| 주요지표 | 유휴 없는 작업 수행으로 생산성 향상
고중량 작업물을 동시 6개까지 적재가능하여 작업 시간 단축 |
|---|---|
| 도입기업 피드백 | 육체적으로 부담이 되기 때문에 고중량 작업을 작업자가 지속적으로 수행하기 어려울 뿐더러 기피하는 작업이었는데 로봇 자동화를 통해 고중량 (부담) 작업을 제거하고 동시에 작업시간도 크게 단축되어 생산성이 크게 향상되었습니다. |
※ 마로솔 내의 모든 콘텐츠를 무단으로 복사 및 재창작할 경우 부정경쟁방지법 및 저작권법에 위반될 수 있음을 밝힙니다.
솔루션에 사용된 로봇이 궁금하다면?
추천 솔루션
👁️📦🤖 Vision 기반 식품 외박스 검사·로봇 팔레타이징 자동화 라인
본 시스템은 식품 공정 특성에 맞춘 비접촉 검사, 반복 작업 자동화, 중량 작업 제거를 통해 작업자의 부담을 줄이는 동시에, 출하 품질의 신뢰성과 물류 효율을 동시에 향상시키는 것을 목표로 합니다.
CNC 머신텐딩 및 외관·치수 검사 공정 자동화
최대 70kg의 주철 연속주조품을 CNC 가공설비에 자동으로 로딩·언로딩하고, 가공 후 정밀 치수검사부터 완제품 배출까지 연속으로 수행하는 로봇 자동화 공정입니다.
제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.