연구용 로봇팔, 단일암 vs 양팔? 트로센(Trossen) 제품 리뷰
2분0180
연구용 로봇팔, 단일암과 양팔 중 뭘 사야 할까?
ALOHA 계보 트로센 WidowX AI · Stationary AI · Mobile AI 리뷰
모방학습이든 VLA든 결국 시작은 데이터예요. 그 데이터를 사람 손으로 만들어내는 리더-팔로워 로봇팔 세 가지 구성을 연구실 상황에 맞춰 하나씩 풀어볼게요. 어느 암이 좋은가가 아니라 어떤 구성이 내 연구에 맞는가를 정하는 글이에요.
트로센 로봇팔 구성 상담하기#연구용 로봇팔 #모방학습 로봇팔 #알로하 로봇 #텔레오퍼레이션 #피지컬 AI 연구
시간 없으신 분들을 위한 3줄 요약
- 트로센 로보틱스(Trossen Robotics)의 AI 라인업은 스탠퍼드 ALOHA 프로젝트의 공식 키트 제조사가 만든 모방학습·VLA 연구용 로봇팔이에요. 같은 6축 WidowX AI 암을 1대(WidowX AI) · 4대+고정 프레임(Stationary AI) · 4대+휠베이스(Mobile AI)로 구성한 라인업이에요.
- 단일암 텔레오퍼레이션으로 논문 실험을 시작한다면 WidowX AI 리더+팔로워 한 쌍, 연구실에서 양팔 데이터셋을 계속 쌓는다면 Stationary AI, 창고와 랩을 오가며 데이터를 모으거나 자율주행까지 붙일 계획이면 Mobile AI가 맞아요.
- 마로솔로 도입하시면 이지케어로 구성 컨설팅부터 견적, 시운전과 교육, 원격 지원과 현장 출동 A/S까지 국내에서 한 번에 받을 수 있어요.
왜 지금 연구실마다 리더-팔로워 로봇팔을 찾을까요?
요즘 로봇 조작 연구의 병목은 알고리즘보다 데이터예요. 모방학습(Imitation Learning)은 사람이 보여준 시연을 정책이 따라 배우는 방식이고 VLA(Vision-Language-Action) 모델도 결국 수천 개의 조작 에피소드를 먹여야 움직여요. 그런데 이 시연 데이터를 어떻게 만들 것이냐가 늘 문제였죠. 키보드나 조이스틱으로 로봇을 움직이면 동작이 부자연스럽고 VR 장비는 세팅이 무거워요.
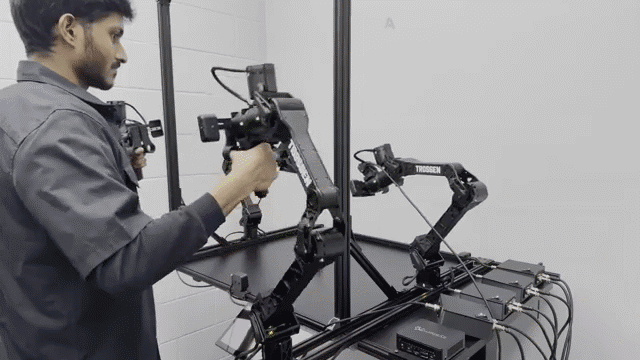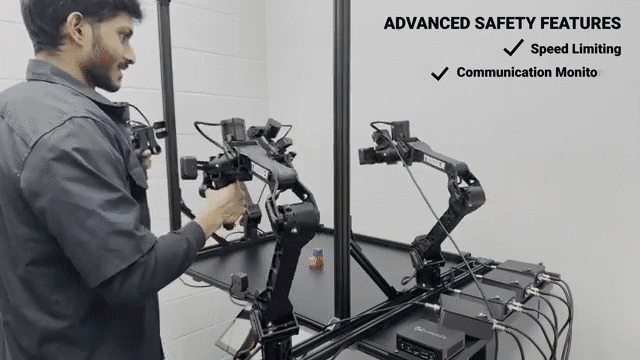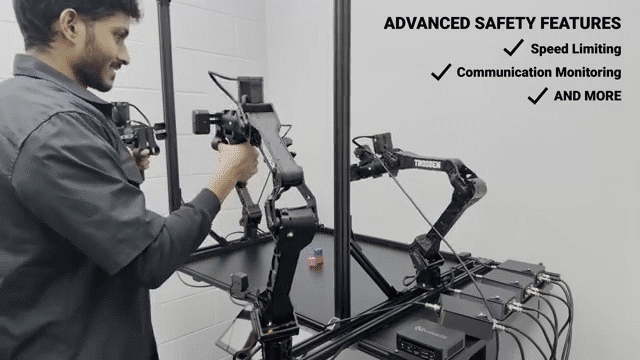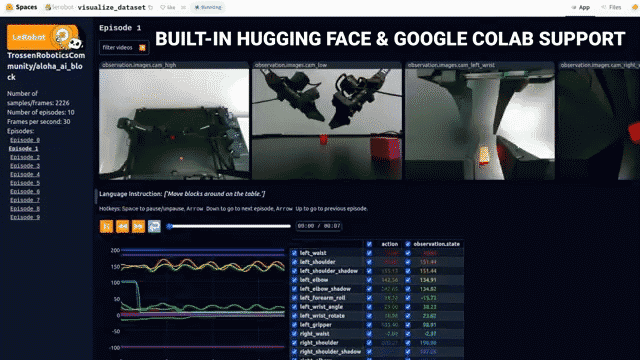
그래서 나온 게 리더-팔로워 텔레오퍼레이션이에요. 똑같은 구조의 로봇팔 두 대를 두고 사람이 리더 암을 손으로 움직이면 팔로워 암이 그대로 따라 움직여요. 관절 구조가 같으니 시연과 실행 사이에 운동학적 불일치가 없고 사람이 느끼는 그대로가 데이터가 돼요. 이 방식을 저비용 하드웨어로 정리해서 공개한 게 2023년 스탠퍼드의 ALOHA(A LOw-cost HArdware) 프로젝트예요. 함께 발표된 ACT 정책은 지금도 모방학습 베이스라인으로 쓰이고 있고요.
ALOHA는 그 뒤로 계속 확장됐어요. 2024년 CoRL에 발표된 Mobile ALOHA는 같은 시스템에 휠베이스를 달아 전신 텔레오퍼레이션으로 요리나 엘리베이터 탑승 같은 긴 과제를 학습시켰고 태스크당 시연 50개와 기존 고정형 ALOHA 데이터를 함께 학습시키면 성공률이 최대 90%까지 올라간다는 걸 보여줬어요. 구글 딥마인드는 ALOHA 2를 내놨고 Physical Intelligence의 π0 같은 VLA 파운데이션 모델도 ALOHA 계열 데이터를 학습에 썼어요.
이 계보의 하드웨어를 처음부터 제조해 온 회사가 트로센 로보틱스예요. 2025년에 라인업을 새 WidowX AI 암 기준으로 바꾸면서 "ALOHA is now Trossen AI"라고 선언했고요. 오늘 리뷰할 세 제품이 그 라인업이에요.
한 줄로 말하면
모방학습과 VLA 연구에서 시연 데이터를 가장 자연스럽게 만드는 방법이 리더-팔로워 텔레오퍼레이션이고 그 표준을 만든 ALOHA 키트의 제조사가 트로센 로보틱스예요.
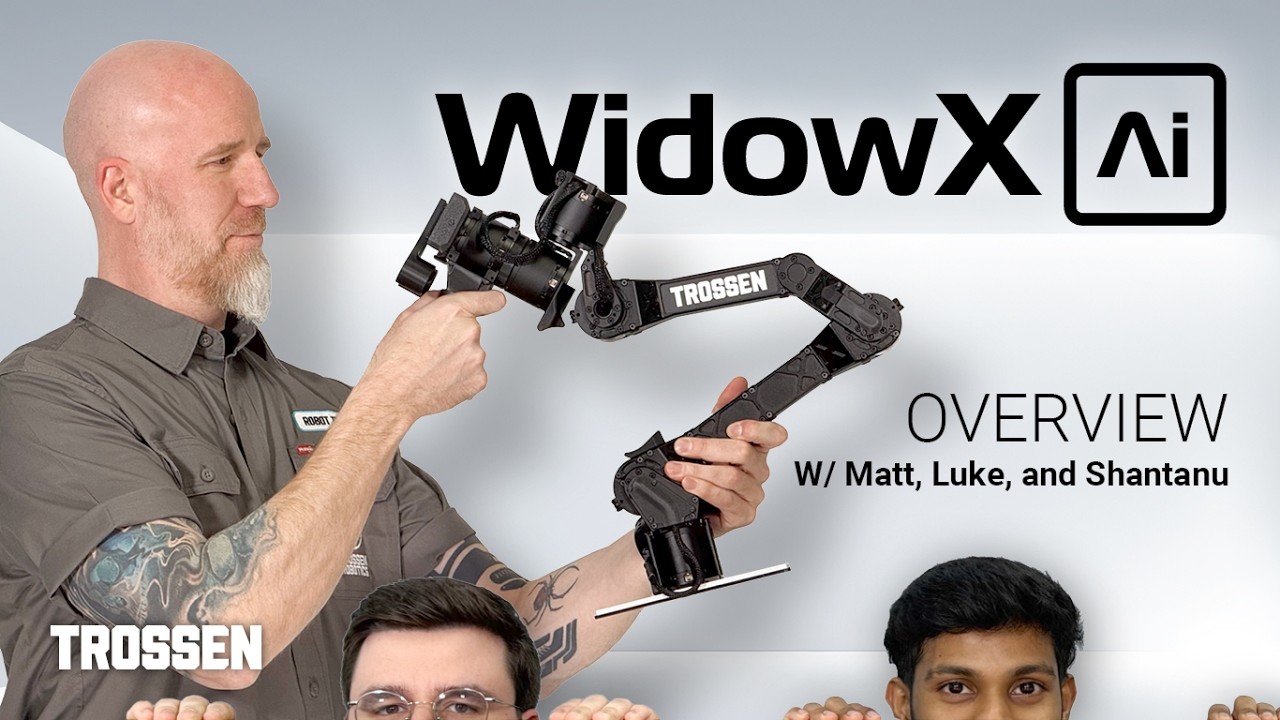
트로센 로보틱스는 미국의 연구용 로봇 제조사예요. 연구자들 사이에서는 BridgeData 데이터셋에 쓰인 WidowX 250이나 ALOHA 키트의 ViperX·WidowX 암으로 익숙한 이름이고 OpenVLA 같은 VLA 모델을 평가하는 SimplerEnv 벤치마크에도 WidowX 환경이 들어가 있어요. 그만큼 학계에서 오래 검증된 브랜드예요.
연구실 입장에서 중요한 건 하드웨어 자체보다 소프트웨어 생태계예요. 트로센 AI 라인업은 ROS2를 공식 지원하고 허깅페이스 LeRobot용 하드웨어 플러그인(lerobot_trossen)을 제조사가 직접 유지해요. MuJoCo와 NVIDIA Isaac, Gazebo 시뮬레이션 모델도 제공하고 π0·π0.5 학습을 위한 OpenPI 튜토리얼과 트로센 전용 학습 설정도 문서로 공개돼 있어요. 제품 보증과 별개로 트로센 제품 평생 지원(Lifetime Support)을 내걸고 마모 부품은 현장에서 교체할 수 있게 설계한 점도 공용 장비로 쓸 때 안심되는 부분이에요.
한 가지 정확히 짚고 갈게요. 위에서 말한 논문들은 구형 ViperX 300과 WidowX 250으로 진행됐어요. WidowX AI는 그 계보를 잇는 2025년 세대 암이지 논문에 그대로 등장한 기체는 아니에요. 다만 Stationary AI와 구형 ALOHA가 관절 배치를 공유해서 OpenPI 쪽 ALOHA 설정을 그대로 쓸 수 있다는 점은 제조사 문서에 명시돼 있어요.
한 줄로 말하면
트로센은 ROS2·LeRobot·MuJoCo·Isaac·OpenPI까지 연구실에서 쓰는 도구를 제조사가 직접 붙여 주는 회사라 로봇이 도착한 뒤 세팅에 쓰는 시간이 짧아요.
연구용 로봇팔 3종 구성 비교표
세 제품 모두 암 사양은 같아요. 6축 · 가반하중 1.5kg · 리치 700mm · 스팬 1,400mm · 반복정밀도 1mm · 암 중량 4kg. 차이는 암이 몇 대인지 어디에 올라가는지 그리고 카메라와 컴퓨트가 얼마나 포함되는지예요.
| 항목 | WidowX AI | Stationary AI | Mobile AI |
|---|---|---|---|
| 구성 | 단일 6축 암 Base · Leader · Follower 중 선택 | 리더-팔로워 2쌍(4암) + 고정 프레임 | 리더-팔로워 2쌍(4암) + 통합 휠베이스 |
| 카메라 | Follower 구성에 RealSense D405 1대 암 마운트 | RealSense D405 4대 | RealSense D405 3대 |
| 컴퓨트 · UI | iNerve 컨트롤러 + 사용자 PC 워크스테이션 번들 옵션 | 10인치 터치스크린 고성능 데스크톱 포함 | 10인치 터치스크린 노트북 미포함 / 포함 선택 |
| 이동성 | 테이블 클램프 고정 | 고정형 (작업대 별도) | 분해 없이 현장 이동 SLATE 베이스 호환 |
| 양팔 조작 | 단일암 (2쌍 구매 시 양팔 가능) | 지원 · 세션 간 재현성 보장 | 지원 · 이동 중에도 배치 고정 |
| 분리 활용 | 해당 없음 | Solo AI 2대처럼 분리 가능 | Solo AI 2대처럼 분리 가능 |
| 추천 용도 | 단일암 텔레옵 실험 학부 실습 · 추론 테스트 | 양팔 데이터셋 구축 VLA 파인튜닝 · HRI 연구 | 다현장 데이터 수집 자율주행 연동 · 시연 |
※ 제품 사양은 트로센 로보틱스 공식 자료 기준이에요. 실제 성능은 환경과 사용 조건에 따라 다를 수 있어요.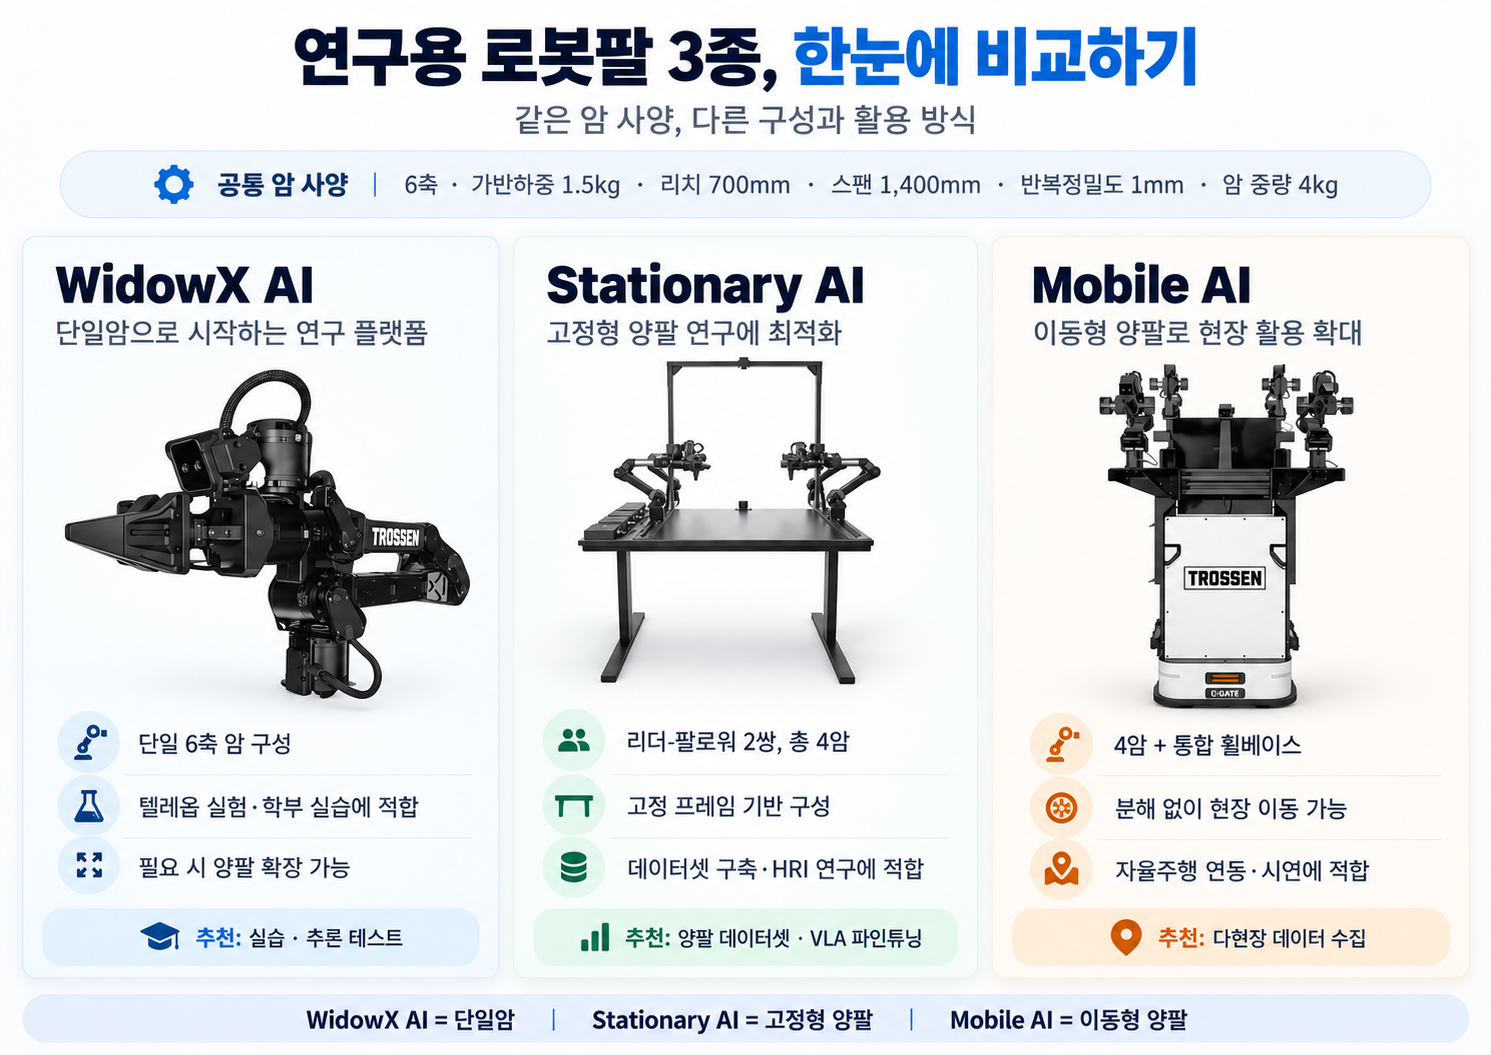
한 줄로 말하면
암 사양은 셋이 똑같아요. 단일암이면 WidowX AI, 고정된 자리에서 양팔이면 Stationary AI, 옮겨 다니면서 양팔이면 Mobile AI예요.
모델별 리뷰: 어디서부터 시작하면 좋을까요?
① WidowX AI: 리더 한 대 팔로워 한 대면 논문 실험이 시작돼요
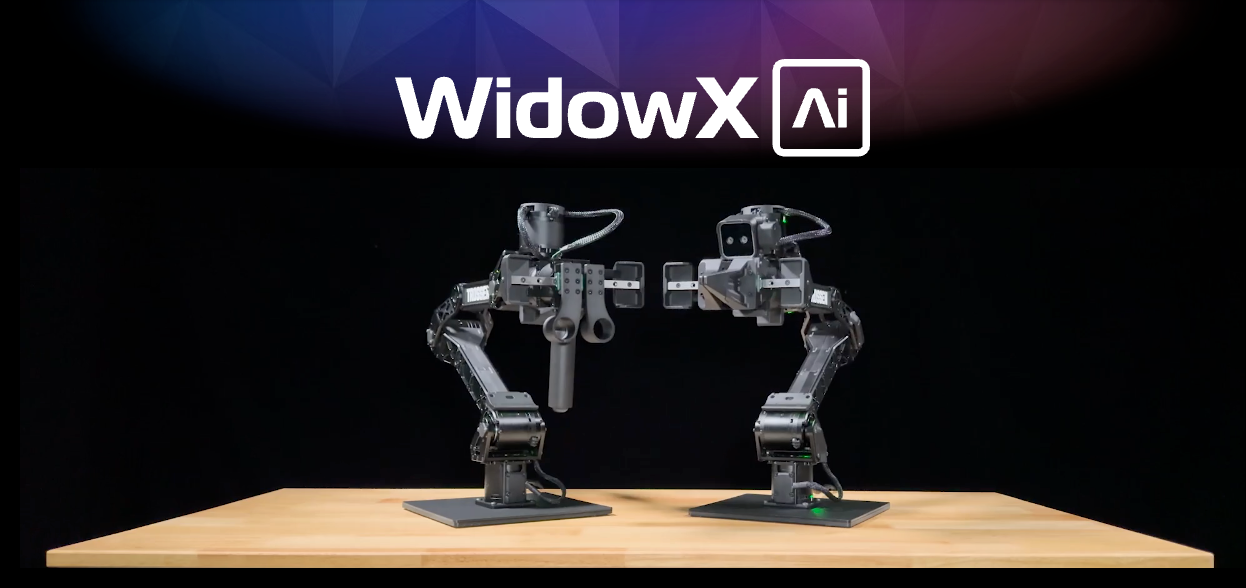
단품 암이에요. 세 가지 구성 중에서 고르게 되는데 처음 보면 헷갈리니까 정리해 둘게요.
Base
정밀 그립 엔드이펙터에 커스텀 몰딩 실리콘 패드가 붙어 있어요. 텔레옵 없이 코드로 제어하거나 학습된 정책을 올려 돌리는 용도예요. 학부 ROS2 실습이나 추론 테스트 전용이면 이걸로 충분해요.
Leader
그리퍼 대신 사람이 잡는 핸드 그립과 슬라이딩 레일 핑거 핀처가 달려 있어요. 이 암을 손으로 움직여서 팔로워를 조작해요. 양손잡이 그립이라 좌우 어느 쪽에 둬도 돼요.
Follower
Base와 같은 그리퍼에 Intel RealSense D405 뎁스 카메라가 암 마운트로 기본 장착돼요. 손목 시점 RGB-D 데이터가 조작 데이터와 같이 기록되니까 비전 기반 정책 학습까지 바로 가려면 Follower를 골라야 해요.
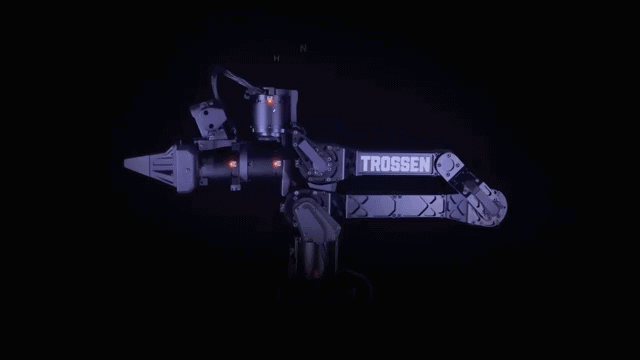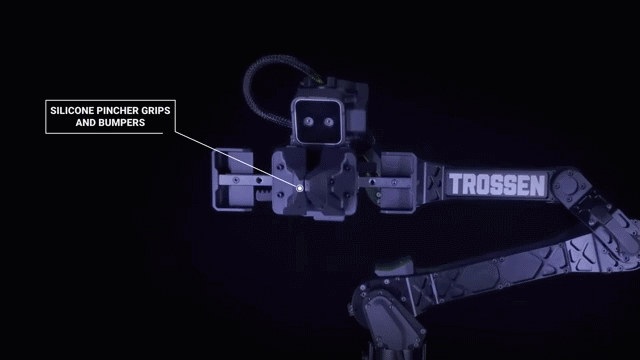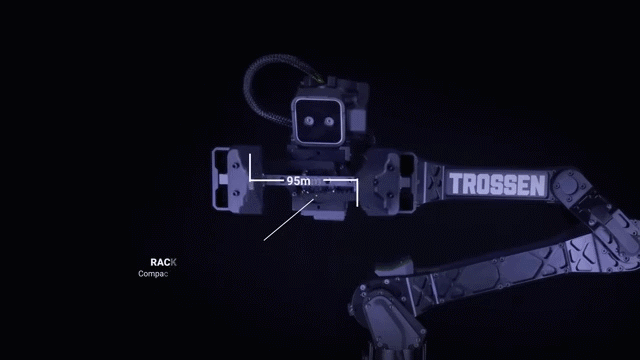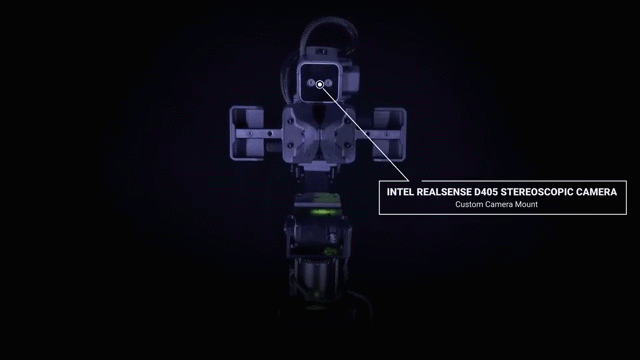
그러니까 모방학습 실험용이면 Leader 1대 + Follower 1대가 최소 구성이에요. 여기에 제조사 LeRobot 플러그인을 붙이면 에피소드 기록부터 LeRobot 데이터셋 포맷 저장까지 한 흐름으로 돌아가요. 가반하중 1.5kg은 컵이나 공구 같은 일상 물체 조작 실험에는 넉넉하고 반복정밀도 1mm는 같은 자리에 물체를 두고 수십 번 반복 시연할 때 데이터가 흔들리지 않는 수준이에요. 통신은 이더넷 기반 iNerve 컨트롤러를 거치는데 CAN FD로 500Hz 이상 데이터를 주고받아서 텔레옵 지연이 체감되지 않는 편이에요.
암 한 대 무게가 4kg이라 학생 한 명이 들고 옮길 수 있고 테이블에 클램프로 고정해요. 전원은 24V 파워 서플라이가 같이 와요. 나중에 양팔이 필요해지면 한 쌍을 더 사서 BiWidowXAI 설정으로 묶을 수 있지만 프레임과 카메라 배치는 직접 만들어야 하니까 처음부터 양팔이 목적이면 아래 Stationary AI를 보는 게 맞아요.
② Stationary AI: 세션마다 데이터가 흔들리는 문제를 프레임으로 없앤 양팔 워크스테이션
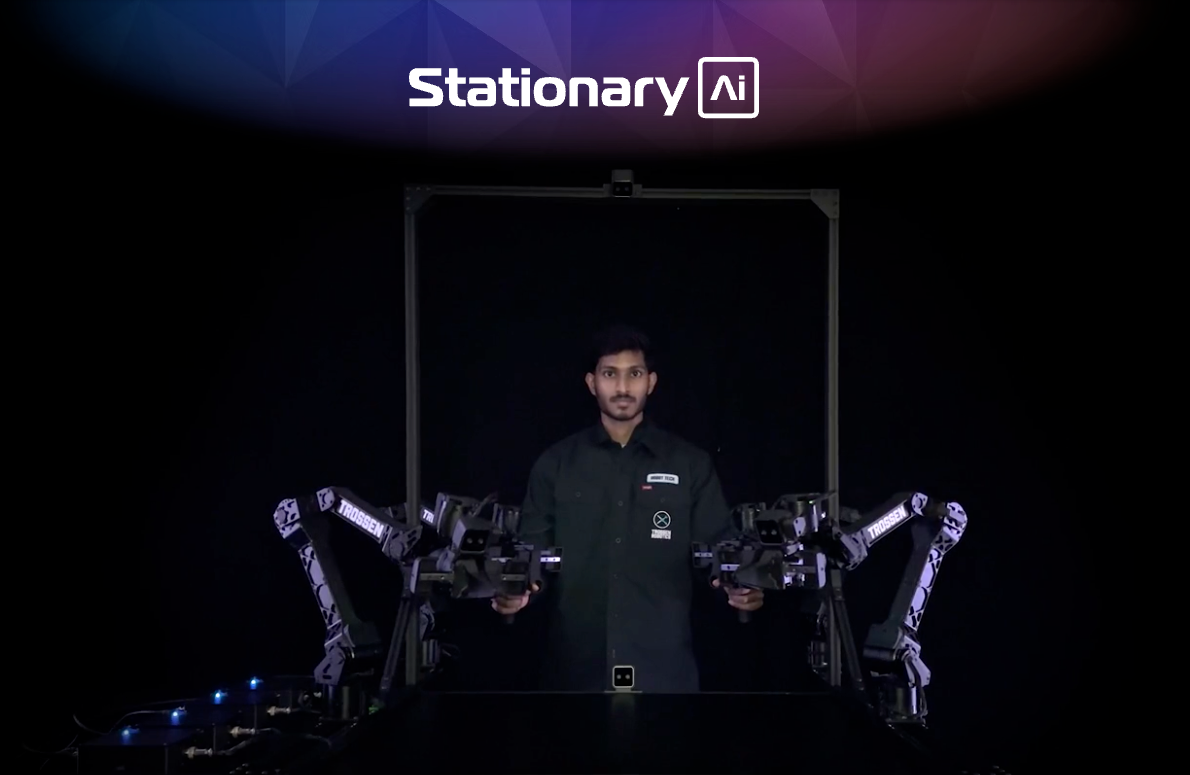
양팔 데이터셋을 만들어 본 분이라면 공감하실 텐데 제일 골치 아픈 건 로봇이 아니라 세션 간 편차예요. 오늘 찍은 카메라 각도와 다음 주 카메라 각도가 몇 도 다르고 암 베이스 위치가 몇 cm 밀리면 모아 놓은 에피소드를 한 데이터셋으로 묶기가 어려워져요. Stationary AI는 리더-팔로워 2쌍 4암과 RealSense D405 4대를 하나의 프레임에 고정해서 이 문제를 하드웨어로 풀어요. 팔 배치와 카메라 각도와 작업 공간이 세션마다 동일한 기준에서 시작하니까 데이터 노이즈 중 가장 큰 덩어리가 사라지는 셈이에요.
구성도 올인원이에요. 10인치 터치스크린과 고성능 데스크톱이 포함돼서 개봉하고 조립하면 바로 텔레오퍼레이션과 에피소드 기록에 들어갈 수 있어요. 리더 암에는 중력보상이 들어가 있어서 오래 시연해도 팔이 덜 피로하고요. 양팔 협조가 필요한 과제, 그러니까 한 손으로 잡고 다른 손으로 뚜껑을 여는 식의 bimanual 조작 데이터는 이 구성이 아니면 만들기 어려워요.
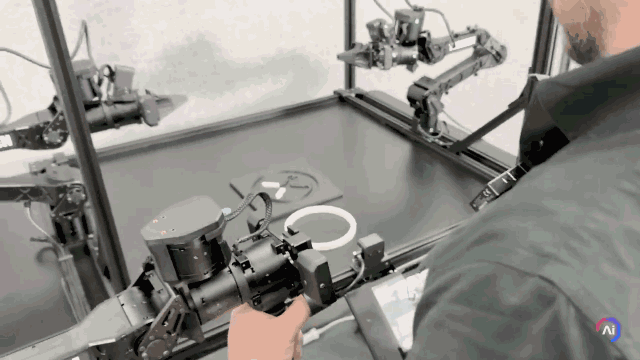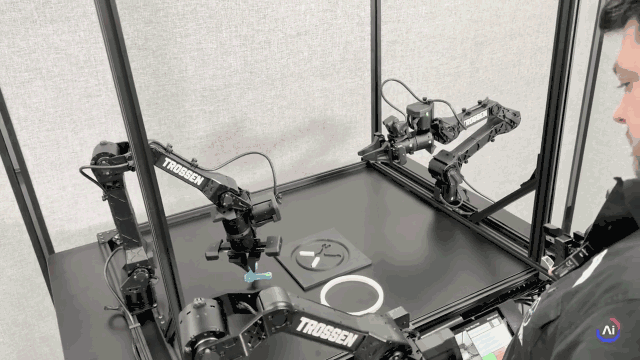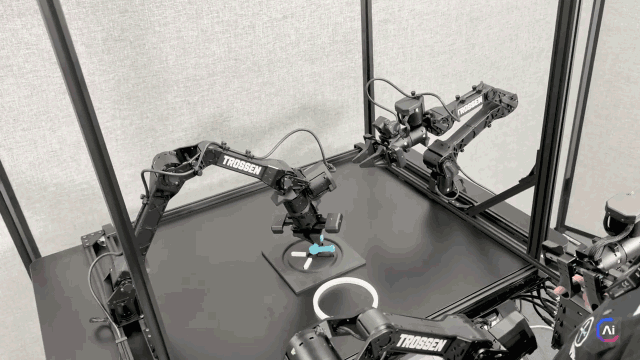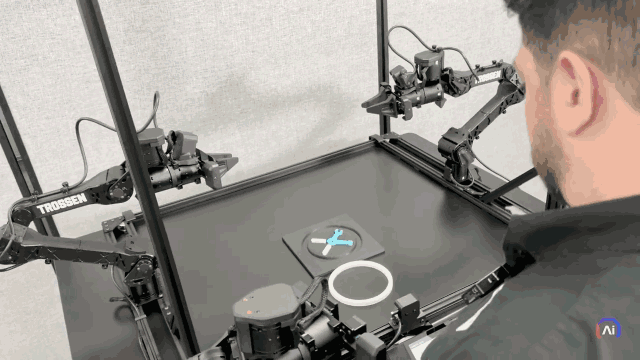
제조사는 이 구성을 π0 · Groot · SmolVLA 같은 VLA 모델 파인튜닝에 쓰는 걸 전제로 설계했다고 설명해요. 실제로 트로센 문서에는 Stationary AI로 수집한 LeRobot 데이터셋을 OpenPI에서 π0 · π0.5로 학습하는 설정이 올라와 있고요.
③ Mobile AI: 랩 밖으로 나가는 양팔 모바일 매니퓰레이터
Mobile ALOHA 논문의 직계 후손이에요. Stationary AI와 같은 리더-팔로워 4암 구성을 통합 휠베이스에 올렸고 RealSense D405 3대와 10인치 터치스크린이 들어가요. 핵심은 분해 없이 이동한다는 점이에요. 랩에서 창고로 창고에서 다른 건물로 옮길 때 암과 카메라가 프레임에 그대로 고정돼 있으니까 장소가 바뀌어도 세션 간 공간 일관성이 유지돼요. 여러 현장에서 같은 과제 데이터를 모아 분포를 넓히려는 연구나 반정형 환경에서 로봇이 어떻게 일반화되는지 보는 연구에 맞는 구성이에요.
제조사의 SLATE 모바일 베이스와 호환돼서 텔레옵 데이터 수집에서 자율주행 내비게이션 워크플로우로 확장할 수 있어요. 트로센 SDK는 LeRobot V2 포맷(Parquet + HDF5)과 MCAP으로 다중 모달 데이터를 동기화해 바로 내보내니까 여러 대를 돌려 데이터를 모으는 기업 연구소나 스타트업 데이터팀 입장에서는 포맷 변환 작업이 사라져요. 고성능 노트북 포함 구성을 고르면 현장에서 온디바이스 학습과 모델 평가까지 돌릴 수 있고요.
투자자나 파트너 앞에서 시연할 일이 잦은 팀에도 Mobile AI가 편해요. 끌고 가서 전원 켜면 바로 데모가 되니까요. 이 구성도 필요하면 Solo AI 2대처럼 분리해서 쓸 수 있어요.
한 줄로 말하면
논문 실험 첫 장비면 WidowX AI 리더+팔로워 한 쌍, 연구실 공용 양팔 플랫폼이면 Stationary AI, 여러 현장을 돌며 데이터를 모으는 팀이면 Mobile AI가 맞아요.
텔레오퍼레이션에서 VLA 학습까지 한 흐름으로
세 제품이 공유하는 소프트웨어 흐름이에요. 어느 구성을 사든 아래 파이프라인은 같아요.
LeRobot
제조사가 BYOH 하드웨어 플러그인(lerobot_trossen)을 직접 유지해요. 단일암과 양팔(BiWidowXAIFollower) 모두 지원하고 기록한 에피소드는 LeRobot 데이터셋 포맷으로 저장돼서 허깅페이스 허브에 바로 올릴 수 있어요. 구글 Colab 데이터 파이프라인도 안내돼 있고요.
OpenPI (π0 · π0.5)
트로센 전용 학습 설정과 튜토리얼이 문서에 공개돼 있어요. 다만 제조사 스스로 실험적 단계라고 표기하고 있으니 논문 일정이 급한 연구실은 LeRobot 기본 정책(ACT · Diffusion Policy)으로 먼저 베이스라인을 잡고 OpenPI는 그다음에 붙이는 순서를 권해요.
시뮬레이션
MuJoCo · NVIDIA Isaac · Gazebo용 모델이 제공돼서 실기 전에 정책을 돌려보거나 Sim-to-Real 실험을 설계할 수 있어요.
ROS2
공식 지원이라 기존 ROS2 스택에 센서나 다른 로봇을 붙이기 쉬워요. 파이썬 SDK도 pip으로 설치돼요.
모방학습 정책을 실제 속도로 돌리는 문제가 궁금하시다면 마로솔 피지컬 AI 연구 시리즈의 RACE 논문 리뷰도 같이 읽어보세요. 텔레옵으로 모은 느린 시연 데이터를 어떻게 빠른 실행으로 바꾸는지 다룬 글이에요.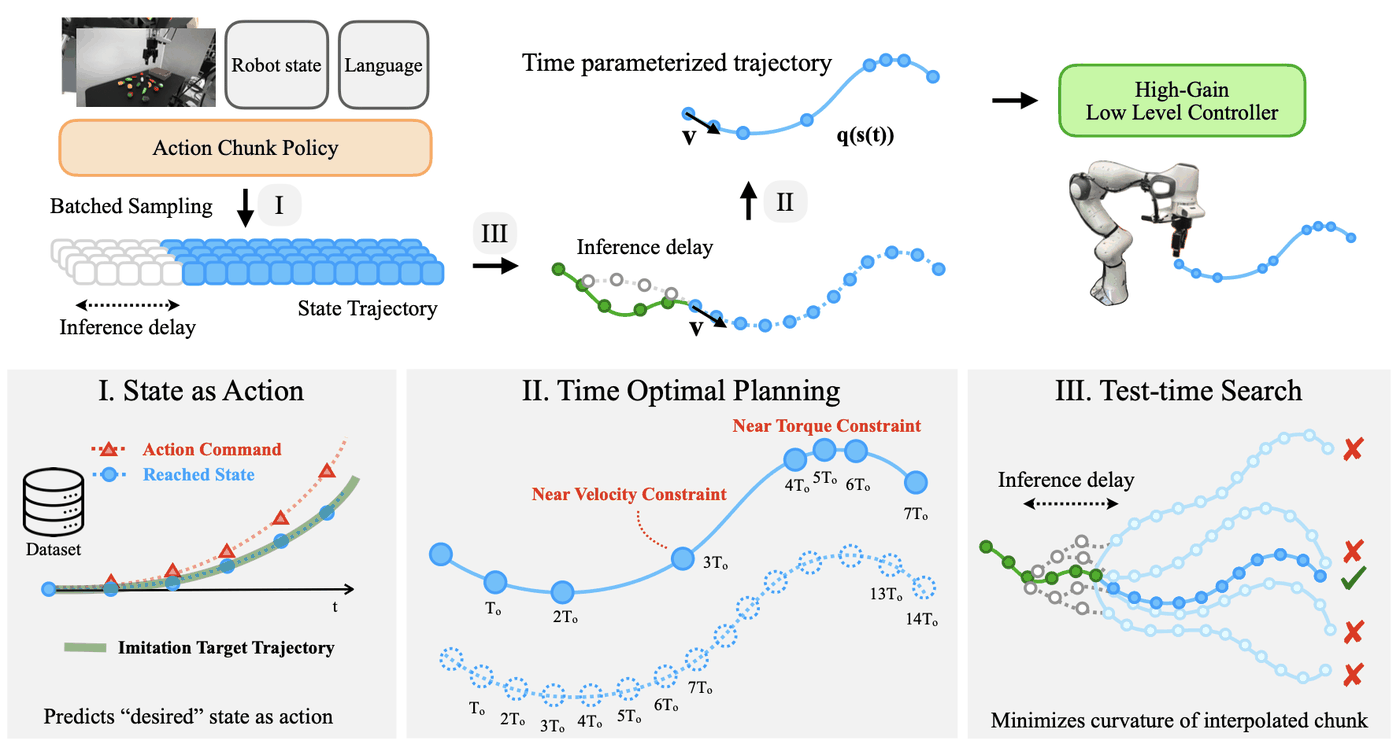
피지컬 AI 연구, 이런 고민에서 시작돼요
마로솔에 문의가 들어오는 상황을 기준으로 세 장면으로 나눠 봤어요. 우리 연구실이 어디에 가까운지 보시면 구성이 정해져요.
대학원생 · 논문 실험용 첫 장비
"모방학습 논문 실험용으로 텔레옵 되는 로봇팔이 필요한데 예산이 빠듯해요."
→ WidowX AI Leader + Follower 한 쌍이에요. 단일암으로 집기·놓기·정렬 과제는 충분히 다룰 수 있고 LeRobot 플러그인 덕에 세팅에 쓰는 시간이 짧아요. 교수님께 품의 올릴 때 ALOHA 계보와 BridgeData · SimplerEnv에서 WidowX가 표준 평가 환경으로 쓰인다는 점을 근거로 쓰시면 돼요.
연구책임자 · 연구실 공용 양팔 플랫폼
"VLA 파인튜닝용 양팔 데이터셋을 학생들이 돌아가며 계속 쌓아야 해요."
→ Stationary AI예요. 여러 명이 번갈아 써도 프레임이 배치를 잡아 주니까 데이터가 한 데이터셋으로 묶여요. 올인원 컴퓨트가 포함돼 과제 장비로 한 번에 품의하기도 편하고 필요하면 둘로 나눠 두 과제를 동시에 돌릴 수도 있어요.
기업 연구소 · 데이터팀 · 다현장 수집
"창고와 랩을 오가면서 데이터를 모으고 나중엔 자율주행까지 붙이고 싶어요."
→ Mobile AI예요. 분해 없이 옮기면서도 배치가 유지되고 SLATE 베이스로 내비게이션 연구까지 이어져요. LeRobot V2 네이티브 기록이라 여러 대에서 모은 데이터를 바로 합칠 수 있어서 파운데이션 모델용 데이터를 만드는 팀에 맞아요.
반대로 트로센 라인업이 맞지 않는 경우도 있어요. 수 kg짜리 부품을 다루거나 생산 현장에 바로 투입할 산업·협동 등급 암이 필요하면 마로솔에 입점한 다른 연구·산업용 로봇팔을 함께 검토하는 게 맞아요. 문의 주시면 그쪽 라인업까지 같이 비교해 드릴게요.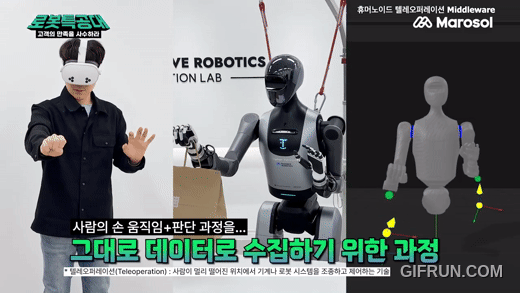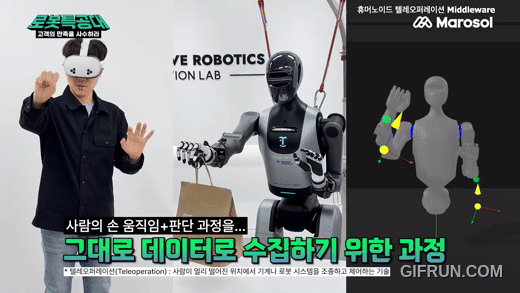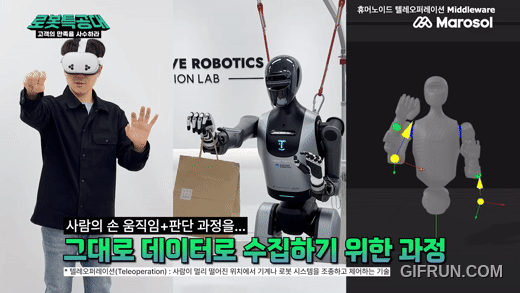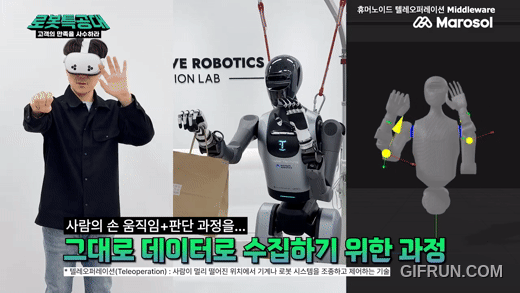
로봇팔에 로봇핸드를 더하면: 덱스트러스 핸드 결합 연구
WidowX AI의 기본 엔드이펙터는 평행 그리퍼예요. 집기·놓기·정렬 같은 과제는 그리퍼로 충분하지만 연구 주제가 손가락 단위 조작이나 도구 사용 쪽으로 가면 어느 순간 손이 필요해져요. 병뚜껑을 돌리거나 가위를 쓰거나 작은 부품을 손가락으로 돌려 잡는 과제는 2지 그리퍼로는 데이터를 만들 수 없거든요.
마로솔은 덱스로봇(DexRobot)의 덱스트러스 핸드 DexHand021 시리즈도 함께 다루고 있어요. 3지 S, 5지 19자유도 MP, 손목 일체형 22자유도 Pro 세 모델인데 이노베이션 랩에서 직접 써 본 후기는 덱스핸드 리뷰에 정리해 뒀어요. 로봇팔로 팔 궤적 데이터를 먼저 쌓고 같은 과제에 로봇핸드를 붙여 손가락 조작까지 확장하는 식으로 연구를 두 단계로 설계하면 장비를 한 번에 사지 않아도 돼요.
다만 암과 핸드는 제조사가 다르니까 장착 플랜지와 통신 프로토콜 호환은 사기 전에 꼭 확인해야 해요. 이 부분은 마로솔이 두 제조사 자료를 놓고 확인해 드려요. 로봇팔과 로봇핸드를 같이 검토하고 계시다면 문의할 때 한 줄만 적어 주세요.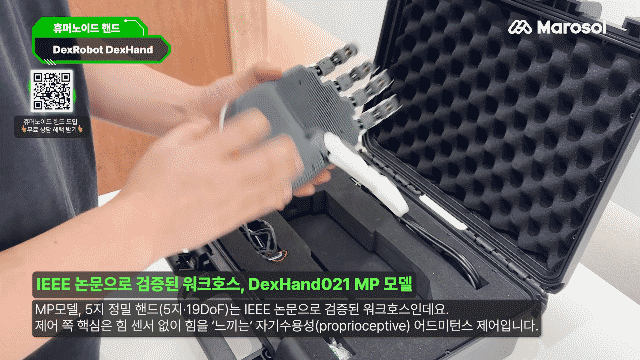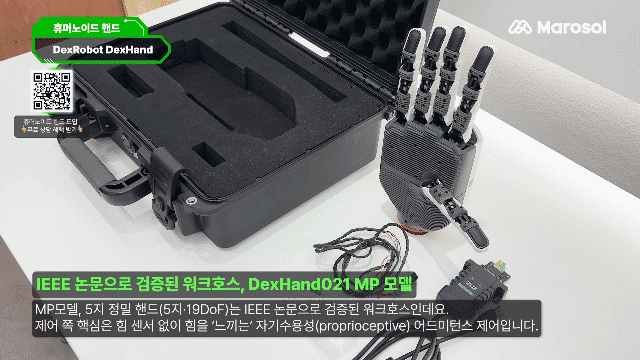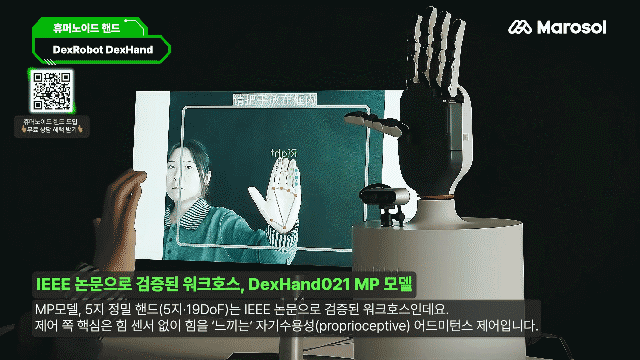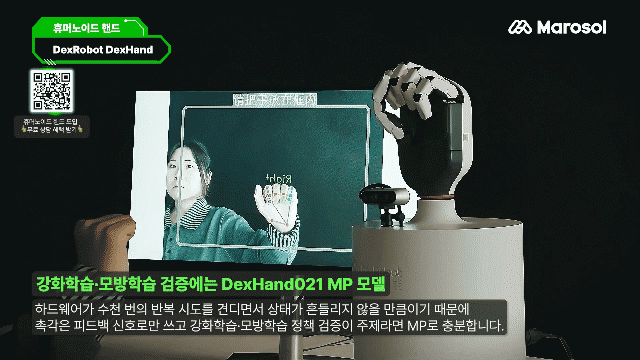
한 줄로 말하면
그리퍼로 팔 궤적 연구를 먼저 하고 손가락 조작이 필요해질 때 덱스트러스 핸드를 더하면 돼요. 암과 핸드 호환은 마로솔이 미리 확인해 드려요.
연구용 로봇팔 고를 때 확인할 6가지
트로센이 아닌 다른 암과 비교할 때도 쓸 수 있는 기준이에요. 가격표만 보고 결정하면 나중에 꼭 하나씩 걸리는 항목들이에요.
마로솔 이지케어로 트로센을 도입하면 이런 걸 지원받아요
연구용 로봇은 사는 것보다 사고 나서가 길어요. 구성을 잘못 고르면 양팔이 필요한데 단일암이 와 있고 세팅에서 막히면 첫 에피소드를 찍기까지 몇 주가 가고 고장이 나면 해외 제조사와 메일을 주고받는 동안 실험이 멈춰요. 마로솔(Marosol)은 빅웨이브로보틱스가 운영하는 토탈 로봇 솔루션 플랫폼이고 이지케어(Easy Care)는 대학과 연구기관 그리고 교육기관을 위한 전용 도입 프로그램이에요. 트로센 3종에도 그대로 적용돼요.
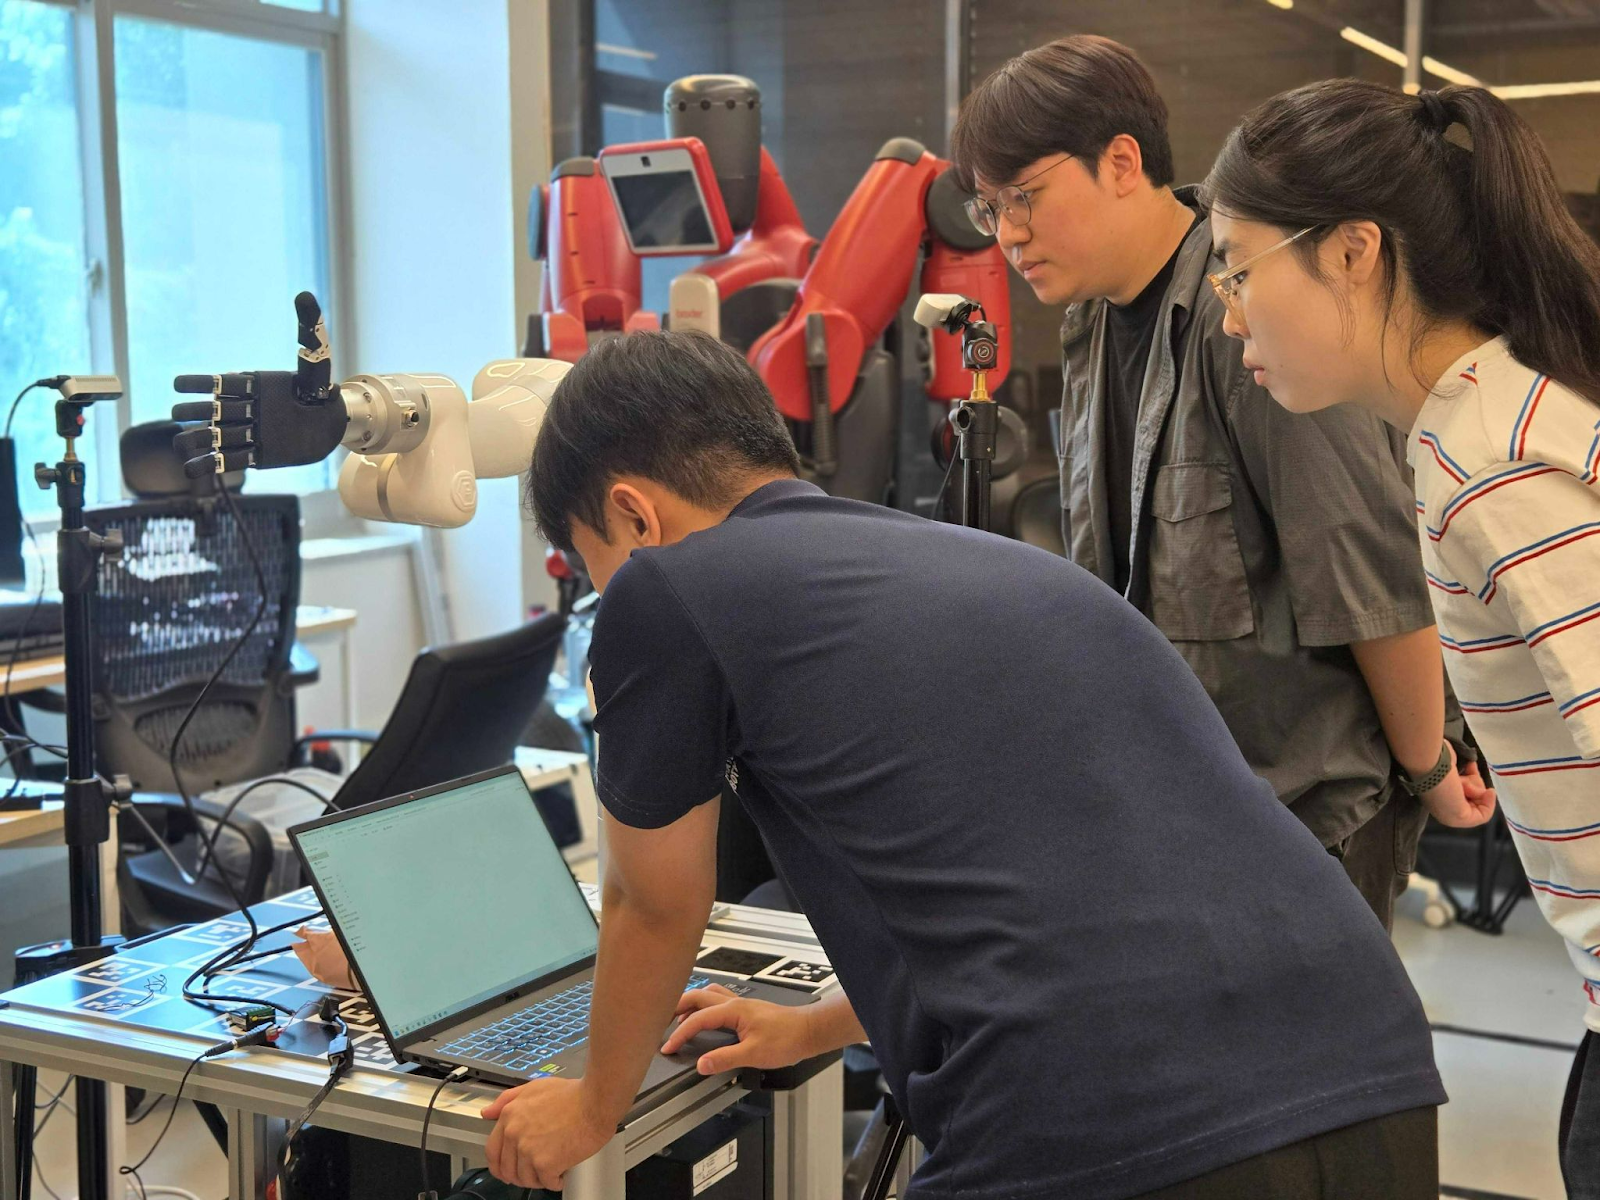 유니스트에 납품된 협동로봇과 로봇핸드 티칭지원 중인 마로솔 로봇전문가
전담 로봇 전문가 1:1 배정과 구성 컨설팅
연구 주제와 예산을 듣고 WidowX AI 단일암부터 Stationary · Mobile 양팔 구성까지 어디서 시작할지 함께 정해요. Base · Leader · Follower 선택과 컴퓨트 포함 여부도 여기서 정리돼요.
연구과제 · 기관 구매용 견적
과제 예산과 기관 구매 절차에 맞춘 견적서를 발행해 드려요. 가격은 구성에 따라 달라져서 견적 문의로 안내해 드릴게요.
시운전 · 로봇 교육 · 실습 커리큘럼
장비가 도착하면 시운전과 운용 교육을 진행하고 실습이나 수업에 쓸 커리큘럼도 제공해요. ROS2 · LeRobot 초기 세팅 기술 자문으로 첫 데이터 수집까지 걸리는 시간을 줄여 드려요.
원격 지원과 현장 출동 A/S
문제가 생기면 마로솔 엔지니어가 원격으로 먼저 보고 필요하면 현장으로 출동해요. 트로센의 평생 지원과 현장 교체형 부품 정책이 뒤에 있어서 부품 수급도 마로솔을 통해 진행돼요.
한 줄로 말하면
이지케어가 드리는 건 로봇팔 한 대가 아니라 연구실이 첫 실험에 들어가기까지의 시간을 줄이는 패키지예요. 로봇 선정부터 사후관리까지 전담 전문가가 한 명으로 이어지니까 담당 학생이 바뀌어도 히스토리가 남아요.
연구과제 · 기관 구매용 견적서가 필요하시다면
연구 주제, 필요한 구성, 구매 일정을 남겨 주시면 기관 절차에 맞춘 견적서와 이지케어 안내를 함께 보내 드릴게요.
이지케어 상담 신청하기연구용 로봇팔 도입 전 자주 묻는 질문
Q. 연구용 로봇팔 가격은 어느 정도인가요?
구성에 따라 폭이 커요. 단일암 한 대인지 리더-팔로워 한 쌍인지 양팔 워크스테이션인지 그리고 컴퓨트 포함 여부로 금액이 달라져서 마로솔 스토어에서는 가격협의로 안내하고 있어요. 연구 주제와 예산 범위를 적어 문의 주시면 맞는 구성의 견적을 보내 드려요.
Q. 단일암 두 대를 사면 양팔 연구가 되나요?
WidowX AI 두 쌍을 BiWidowXAI 설정으로 묶어 양팔 텔레옵을 할 수는 있어요. 다만 프레임과 카메라 배치를 직접 만들어야 해서 세션 간 재현성은 Stationary AI만큼 나오기 어려워요. 그리고 Solo AI 2대를 나중에 Stationary AI로 바꾸는 건 제조사가 프레임을 단품 판매하지 않아서 안 돼요. 양팔이 목적이면 처음부터 Stationary AI를 권해요.
Q. Stationary AI 작업대는 어떻게 준비하나요?
작업대는 구성에 포함되지 않아요. 제조사가 권장하는 규격은 48×30인치(약 122×76cm) 메이플 상판이에요. 국내에서 규격에 맞는 실험대를 준비하시면 되고 설치 공간이 애매하면 상담 때 도면 기준으로 같이 확인해 드려요.
Q. π0 · π0.5 같은 VLA 모델을 바로 돌릴 수 있나요?
트로센 문서에 OpenPI용 학습 설정과 튜토리얼이 올라와 있고 Stationary AI로 모은 데이터로 π0.5 추론을 돌린 사례도 제조사가 공개했어요. 다만 제조사가 실험적 단계라고 표기하고 있어서 LeRobot 기본 정책으로 베이스라인을 먼저 잡고 OpenPI를 붙이는 순서가 안전해요.
Q. 고장이 나면 A/S는 어디서 받나요?
마로솔이 창구예요. 원격 지원으로 먼저 확인하고 필요하면 엔지니어가 현장으로 가요. 트로센은 마모 부품을 현장에서 교체할 수 있게 설계했고 제품 평생 지원 정책을 운영하고 있어서 부품 수급도 마로솔을 통해 진행돼요.
Q. 로봇팔에 로봇핸드를 붙여서 쓸 수 있나요?
연구 설계상 가능한 조합이고 마로솔에서 덱스로봇 DexHand021 시리즈를 함께 다루고 있어요. 다만 제조사가 다르니까 장착 플랜지와 통신 호환은 구매 전에 확인이 필요해요. 두 제품을 같이 검토하고 계시다면 문의할 때 알려 주시면 호환 여부를 먼저 확인해 드려요.
모방학습 · VLA 연구용 로봇팔,
우리 연구실에 맞는 구성으로 시작해 보세요
논문 실험용 첫 장비를 찾는 대학원생, 연구실 공용 양팔 플랫폼을 들이려는 연구책임자, 여러 현장에서 데이터를 모아야 하는 데이터팀이라면 연구 주제와 예산을 남겨 주세요. 트로센 WidowX AI · Stationary AI · Mobile AI 중 맞는 구성과 견적을 함께 보내 드릴게요.
연구용 로봇팔 도입 상담 신청하기구성 컨설팅 ROS2 · LeRobot 세팅 시운전 · 교육 원격 · 현장 출동 A/S
참고 자료: 트로센 로보틱스 공식 제품 페이지 및 기술 문서(trossenrobotics.com, docs.trossenrobotics.com), 마로솔 스토어 제품 페이지, Zhao 외 "Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware"(RSS 2023), Fu · Zhao · Finn "Mobile ALOHA"(CoRL 2024). 제품 사양은 제조사 공식 자료 기준이며 실제 성능은 환경과 사용 조건에 따라 다를 수 있어요.
추천 제품


이 글을 읽은 분들이 아래의 포스팅을 좋아합니다


지금 이 로봇 가격 협의 가능!
회원님, 지금 문의하시면 도입 조건에 따라 추가 할인이 있을 수 있어요 💡